
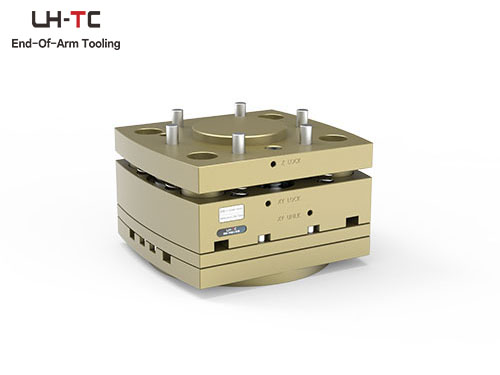
Die schwimmende Positionskompensationsvorrichtung dient hauptsächlich der Verbesserung der Bearbeitungsgenauigkeit und Prozesssicherheit, insbesondere bei der Bearbeitung verformungsempfindlicher Werkstücke. Ihr Produktvorteil liegt in der Fähigkeit, durch die schwimmende Kompensationsfunktion flexibel auf Werkstückpositionsabweichungen zu reagieren und gleichzeitig die Stabilität und Dauerhaftigkeit der Spannkraft zu gewährleisten. Dadurch werden die Wartungsintervalle der Anlage verlängert, die Wartungskosten gesenkt und die Gesamteffizienz der Bearbeitung gesteigert.
Hohe Präzision
Die XYZ-Ausgleichseinheit überwacht und korrigiert kleinste Abweichungen in den drei Achsen des Roboters in Echtzeit, was eine hochpräzise Positionierung und Bewegungssteuerung ermöglicht. Dies ist entscheidend für industrielle Anwendungen, die eine Präzisionsbearbeitung erfordern.
Echtzeitfähigkeit
Die Ausgleichseinheit überwacht die Position und Orientierung des Roboters in Echtzeit und korrigiert Fehler sofort bei deren Erkennung. Diese Echtzeitleistung gewährleistet die Stabilität und Genauigkeit des Roboters während der Bewegung.
Anpassungsfähigkeit
Die Ausgleichseinheit passt sich an unterschiedliche Arbeitsumgebungen und Aufgabenanforderungen an. Beispielsweise passt die Ausgleichseinheit unter wechselnden Lastbedingungen ihre Ausgleichsstrategie automatisch an, um die Genauigkeit und Stabilität des Roboters zu gewährleisten.
Zuverlässigkeit
Die XYZ-Ausgleichseinheit wurde streng konzipiert und getestet, um eine hohe Zuverlässigkeit und Stabilität zu garantieren. Sie behält auch über längere Betriebszeiten eine stabile Leistung bei und reduziert die Wartungskosten.
| Modell | LT-COMP-100XYZ | LT-COMP-100XY | LT-COMP-100Z |
| Artikelnummer | F20010018 | F20010027 | F20010028 |
| XY-Ausgleichsbereich / XY-Kompensationsbereich (mm) | ±4 | ±4 | / |
| Z-Ausgleichsbereich / Z-Kompensationsbereich (mm) | 10 | / | 10 |
| Vertikale Traglast / Handhabungsgewicht (kg) | 9 | 9 | 9 |
| Horizontale Traglast / Handhabungsgewicht (kg) | 5,5 | 5,5 | 5,5 |
| XY-Verriegelungskraft (N) | 633 | 633 | / |
| Zylinderkraft des Positionsverriegelungskolbens (N) | 1017 | 1017 | / |
| Radialkraft des Positionsverriegelungskolbens (N) | 152 | 152 | / |
| Z-Achsen-Verriegelungskraft (inkl. Federkraft) (N) | 871 | / | 871 |
| Minimale Federkraft in Z-Richtung (N) | 238 | / | 238 |
| Min./Nenn-/Max. Betriebsdruck (MPa) | 0,3 / 0,6 / 0,8 | 0,3 / 0,6 / 0,8 | 0,3 / 0,8 |
| Druckmedium (Pressure medium) | Druckluft, Druckluftqualität entspricht GB/T 13277-1[7:4:4] (ISO 8573-1[7:4:4]) | Druckluft, Druckluftqualität entspricht GB/T 13277-1[7:4:4] (ISO 8573-1[7:4:4]) | Druckluft, Druckluftqualität entspricht GB/T 13277-1[7:4:4] (ISO 8573-1[7:4:4]) |
| Betriebsumgebungstemperatur (°C) | +5/+60 | +5/+60 | +5/+60 |
| Gewicht (kg) | 3,6 | 2,6 | 3,2 |
| Wiederholgenauigkeit (mm) | 0,1 | 0,1 | 0,1 |
| Roboterseitige Flanschschnittstelle | ISO 9409-1-100-6-M8 | ISO 9409-1-100-6-M8 | ISO 9409-1-100-6-M8 |
| Werkzeugseitige Flanschschnittstelle | ISO 9409-1-100-6-M8 | ISO 9409-1-100-6-M8 | ISO 9409-1-100-6-M8 |
+86 19137105901
Online-Chat


 Sprache

 Online-Chat